

Vai jums ir nepieciešams uzticams, sistemātisks veids, kā novērst izplatītas FPV dronu problēmas? Pateicoties 11 gadu rūpnīcas pieredzei, mēs novēršam biežas kļūdas energosistēmās, video pārraidē un sensoros, lai paātrinātu galveno-cēloņu diagnostiku un samazinātu-pēcpārdošanas izdevumus.
1. Dronu nevar ieslēgt (ar strāvas padevi-saistīta kļūme)
Galvenā problēmu novēršanas loģika: pārbaudiet slāni pa slānim no barošanas avota gala līdz signāla galam.

1.1 Akumulators un barošanas sistēma
• Pārbaudiet akumulatora spriegumu (izmēriet ar multimetru, lai pārliecinātos, ka spriegums ir lielāks vai vienāds ar 90% no nominālā sprieguma, piemēram, lielāks vai vienāds ar 10 V 11,1 V akumulatoram), lai izvairītos no ESC bojājumiem, ko izraisa piespiedu palaišana zemā sprieguma apstākļos.
• Notīriet oksīda slāni uz akumulatora saskarnes (noslaukiet ar bezūdens spirta vates tamponiem), atkārtoti{0}}pievienojiet kontaktdakšu, lai nodrošinātu "klikšķa" bloķēšanu; ja tas ir XT60 interfeiss, pārbaudiet, vai pozitīvais un negatīvais pols ir apgriezti.
• Pārbaudiet rezerves akumulatoru: izslēdziet viena akumulatora novecošanas problēmu. Dažiem lietotājiem ir palielināta iekšējā pretestība ilgstošas uzglabāšanas dēļ, tāpēc ir jāaizstāj ar veselīgu akumulatoru.

1.2. Elektroniskais regulators un lidojuma kontroles sistēma
• Pārbaudiet, vai ESC (elektroniskā ātruma regulatora) barošanas vadi ir vaļīgi, it īpaši vairāku rotoru dronu 4-kanālu ESC, un pa vienam izmēriet izejas spriegumu (tam ir jāatbilst akumulatora spriegumam).
• Īssavienojiet-lidojuma vadības ierīces "kalibrēšanas džemperi" (skatiet lidojuma vadības ierīces rokasgrāmatu) un atkārtoti kalibrējiet žiroskopu un akselerometru, lai novērstu sistēmas bloķēšanu, ko izraisa neparasti sensora dati.
1.3 Korpusa vadi un slēdži
• Koncentrējieties uz galveno barošanas kabeļa (resnais vads no akumulatora uz ESC) pārbaudi, vai nav iekšēju pārtraukumu, jo īpaši FPV bezpilota lidaparātos bieži sastopamo "vadu instalācijas nodilumu pēc avārijas". Pārbaudei izmantojiet multimetra nepārtrauktības režīmu.
• Nomainiet strāvas slēdzi: ja kontakti ir oksidēti vai iekšējā atspere sabojājas, radot sliktu kontaktu, ieteicams to tieši nomainīt ar tādas pašas specifikācijas slēdzi (piemēram, SPST mikroslēdzi).
2. Savienojuma zudums lidojuma laikā (ar signālu{1}}saistīta kļūme)
Galvenā problēmu novēršanas loģika: optimizācija no signāla avota līdz uztvērējam no beigām{0}}līdz-beigām
2.1. Frekvences traucējumi un protokola iestatījumi
• Komunikācijas protokola pārslēgšana starp tālvadības pulti un brillēm: no noklusējuma DSM2 uz ELRS (Extended Long Range System), kas atbalsta lielākus pārraides attālumus un labākas pret{1}}traucējumu iespējas, padarot to par galveno izvēli FPV kopienā.
• Izvairieties no blīvi apdzīvotām vietām 2,4 GHz joslā (piem., iepirkšanās centri, dzīvojamie rajoni) un pārslēdzieties uz noteiktiem apakš-kanāliem 5,8 GHz joslā (piem., 5832 MHz), lai samazinātu līdz{8}}kanālu traucējumus citiem droniem.

2.2. Antenas un aparatūras izkārtojums
• Pārbaudiet, vai antena ir pilnībā ievietota video raidītāja (VTX) SMA portā. Ja tā ir salokāma antena, pārliecinieties, ka tā ir pilnībā izbīdīta; ja antena ir salūzusi, nekavējoties nomainiet to pret antenu ar tādām pašām specifikācijām (piemēram, IPEX-to-SMA adapteris + daudzvirzienu antena).
• Pielāgojiet VTX uzstādīšanas pozīciju: Nenovietojiet VTX motoru vai akumulatoru tuvumā (augsta temperatūra var saīsināt raidītāja kalpošanas laiku). Ieteicams to uzstādīt rāmja augšpusē vai vietā, kas atrodas tālu no elektroapgādes sistēmas.
2.3.Vides faktori un lidojumu stratēģijas
• Lidojot vietās, kas ir blīvi apdzīvotas ar metāla konstrukcijām (piemēram, stāvlaukumos vai tuneļos), signāla vājināšanās var pārsniegt 30%. Ir nepieciešams samazināt lidojuma augstumu (lidot tuvu zemei, lai izmantotu "daudzceļu efektu" signāla atspoguļošanai) vai saīsināt lidojuma rādiusu.
• Iespējot funkciju "Low Battery Return": iestatiet akumulatora sprieguma slieksni (piemēram, 10,5 V 11,1 V akumulatoram), lai aktivizētu automātisku atgriešanos un izvairītos no kontroles zaudēšanas.
3. Nenormāla lidojuma attieksme (vadības kļūme)
Galvenā problēmu novēršanas loģika: slēgta{0}}cikla atkļūdošana no sensora kalibrēšanas līdz mehāniskajam līdzsvaram
3.1 Lidojuma vadības kalibrēšana un parametru atiestatīšana
• Veiciet 3D kalibrēšanu: novietojiet dronu gaisā, nospiediet un 10 sekundes turiet nospiestu kalibrēšanas pogu, pagaidiet, līdz lidojuma kontrolieris paziņos “Calibration Complete”, pēc tam atkārtoti{2}}augšupielādējiet parametrus lidojuma kontrolierī.
• Atjaunot rūpnīcas iestatījumus: ja kalibrēšana neizdodas, izmantojiet Betaflight/INAV konfiguratoru, lai atiestatītu PID parametrus uz noklusējuma vērtībām, pēc tam pakāpeniski pielāgojiet tos, pamatojoties uz lidojuma veiktspēju (norādiet prioritāti D-termiņa regulēšanai, lai nomāktu svārstības, pēc tam precīzi-noregulējiet P-termiņu, lai uzlabotu reakcijas ātrumu).
3.2. Asmens un barošanas sistēmas līdzsvars
• Lāpstiņas atbilstības pārbaude: pārliecinieties, ka visu četru lāpstiņu modelis un stāvoklis ir identiski (piemēram, visi T200 dzenskrūves ir jāaizstāj ar jauniem), lai izvairītos no novirzīšanās, ko izraisa aerodinamiskās atšķirības starp jauniem un veciem lāpstiņām.
• Dinamiskā līdzsvara pārbaude: izmantojiet asmeņu balansētāju (vai vienkāršu "V-formas statīvu"), lai pārbaudītu katru asmeni atsevišķi. Ja asmenim ir ievērojama nelīdzsvarotība, izlabojiet to, piestiprinot līdzsvara uzlīmes (0,1–0,3 mm biezas) pie asmens saknes.

3. 3Mehāniskās struktūras un triecienu absorbcijas optimizācija
• Pārbaudiet statņa skrūvju griezes momentu: izmantojiet griezes momenta atslēgu, lai pievilktu motora stiprinājumu un kardāna skrūves līdz standarta vērtībai (piemēram, 0,5–0,8 N·m M3 skrūvēm), lai novērstu vibrācijas pārnešanu uz lidojuma kontrolieri atslābšanas dēļ.
• Nomainiet TPU amortizācijas komponentus: ja rāmis amortizācijai izmanto 3D-drukātu TPU, pārbaudiet, vai nav novecošanas vai sacietēšanas (virsmas plaisas vai samazināta elastība) un nekavējoties nomainiet tos ar silikona amortizācijas spilventiņiem.
4. Neparasts kameras displejs (ar video-saistītu darbības traucējumu)
Galvenā problēmu novēršanas loģika: soli{0}}pa-remonts no signāla pārraides līdz aparatūras nomaiņai
4.1. Pamata video saites pārbaude
• Pārbaudiet koaksiālā kabeļa savienojumu: Pārliecinieties, vai koaksiālais kabelis (piem., BNC savienotājs) starp kameru un VTX ir droši pievienots. Ja iekšējais vara kodols ir bojāts (parasti pēc avārijas), nomainiet koaksiālo kabeli (ieteicams Caddx vai RunCam zīmols).
• Pielāgojiet VTX jaudu: pārbaudiet atklātā vietā, palieliniet VTX jaudu no 25mW līdz 200mW. Ja video plūsma tiek atjaunota, tas norāda, ka sākotnējā jauda nav pietiekama, lai nosegtu pašreizējo lidojuma attālumu.
4.2 Objektīvs un optiskā sistēma
• Lēcas pārklājuma tīrīšana: izmantojiet profesionālu objektīva papīru (izvairieties no parastajiem salvetēm, lai nesaskrāpētu pārklājumu), lai noslaucītu objektīvu, noņemot miglu, pirkstu nospiedumus vai trieciena radītos gružus.
• Pārbaudiet objektīva stabilizāciju: ja uzņemtajā filmā ir "želejas efekts" (objektu izkropļojumi ātras kustības laikā), noregulējiet kardāna amortizācijas skrūvju pievilkšanu (pulksteņrādītāja virzienā, lai samazinātu vibrāciju, pretēji pulksteņrādītāja virzienam, lai palielinātu elastību).
4.3. Pilnīga aparatūras problēmu novēršana
• Aizstāšanas tests: nomainiet kameru un VTX pret citu funkcionālu dronu. Ja problēma atkārtojas, tas norāda, ka sākotnējā kamera ir bojāta (pārbaudiet, vai CCD/CMOS sensors nav izdedzis); ja problēma pazūd, oriģinālais VTX ir bojāts (pārbaudiet raidītāja mikroshēmu vai barošanas moduli).
5. Motora anomālija (ar strāvu-saistīta kļūme)
Galvenā problēmu novēršanas loģika:{0}}padziļināta diagnostika no elektriskiem savienojumiem līdz mehāniskām konstrukcijām
5.1 Elektroniskais regulators ir pievienots motoram.
• Izmēriet ESC izvadi: lidmašīnai atrodoties uz zemes, nospiediet droseļvārstu līdz 50% un izmantojiet multimetru, lai izmērītu ESC trīs fāžu izvadi, kas atbilst motoram (jābūt maiņstrāvas spriegumam, kas palielinās līdz ar droseļvārstu). Ja nav izejas, ESC ir bojāts.
• Pārbaudiet motora Hall sensoru: ja motori ir matēti, pārbaudiet, vai Hall vadi nav pārraut; bezsuku motoriem izmēriet spoles pretestību (trīs{0}}fāzu pretestībai jābūt konsekventai ar novirzi, kas ir mazāka par vai vienāda ar 5%).
5.2 Motora mehāniski bojājumi
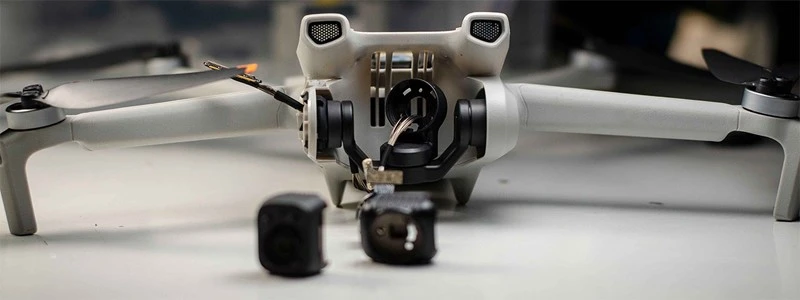
• Vārpstas lieces noteikšana: pēc motora noņemšanas manuāli pagrieziet rotoru. Ja ir kāds pielipšanas vai berzes troksnis, tas norāda, ka motora vārpsta ir saliekta un motors ir jānomaina (spēlētāji paši nevar novērst vārpstas liekšanas problēmas).
• Gultņu nodilums: ja motors darbības laikā izdod "čaukstošu" skaņu, tas norāda uz nepietiekamu eļļošanu vai iekšējo gultņu nodilumu. Lai nomainītu smērvielu, ir nepieciešams izjaukt (smērviela, kuras pamatā ir litija-, ir ieteicama, jo tai ir augsta-temperatūras izturība un spēcīga saķere).

5.3. Jaudas piedziņas sistēmu saderība
• ESC un motora KV vērtību saskaņošana: nodrošiniet nepārtrauktu ESC strāvu, kas ir lielāka vai vienāda ar motora maksimālo darba strāvu (piemēram, 1200KV motors, kas savienots pārī ar 30A ESC), lai izvairītos no ESC pārkaršanas aizsardzības pārslodzes dēļ.
• Akumulatora izlādes ātrums: pārbaudiet, vai akumulatora C-reitings atbilst motora prasībām (piemēram, 10000mAh 25C akumulatoram ar maksimālo izlādes strāvu 250A jāatbilst 4×1000W motora sistēmai).
Daudzi FPV bezpilota lidaparātu darbības traucējumi var šķist sarežģīti, tomēr lielāko daļu no tiem var atrisināt, veicot sistemātisku problēmu novēršanu. Mēs ceram, ka šī rokasgrāmata sniegs jums vērtīgu ieskatu.


